Arm发布物理AI与机器人框架Total Design
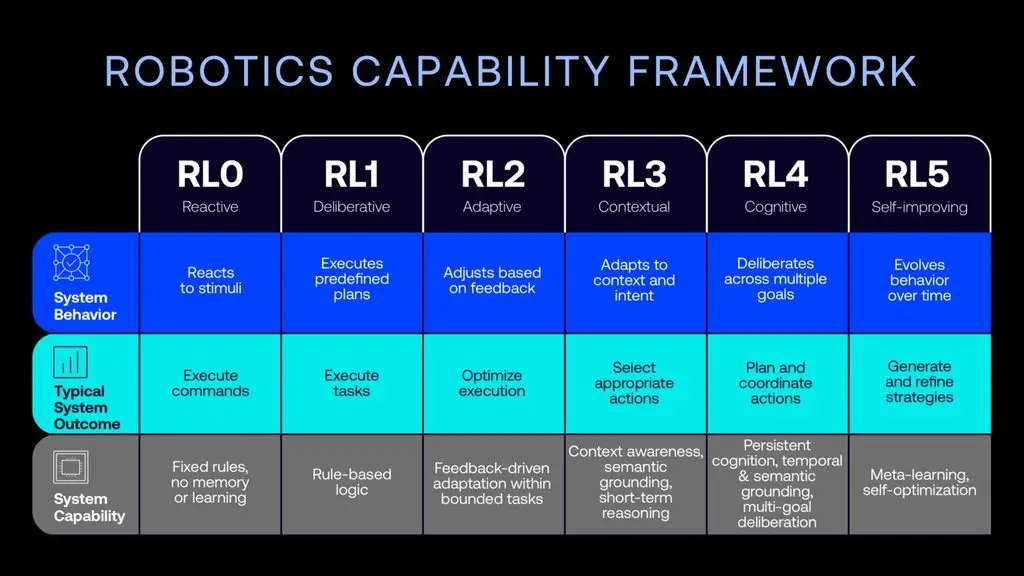
Arm推出「Total Design for Physical AI」计划及配套机器人能力框架,联合超80家软硬件与AI企业共建统一技术标准。该框架借鉴SAE自动驾驶分级思路,定义机器人系统能力层级,覆盖从反应式到自进化系统的演进路径,并明确时延、算力部署、功耗与安全等关键参数。
推出物理AI协同开发新范式
Arm正式发布「Total Design for Physical AI」计划,并同步推出面向机器人系统的全新能力框架,旨在为自动化物理系统建立跨行业的通用技术标准。所谓‘物理行业’,涵盖采矿、农业、制造业及全球交通运输等领域,其经济规模达数万亿美元,据Arm预测,到2030年代,相关领域的年计算需求将达200亿美元。
为应对当前各垂直领域工程实践严重碎片化的挑战,Arm已召集超过80家生态合作伙伴,覆盖软件、硬件与AI全链条。首批参与方包括AWS、ECARX、Hugging Face、Liquid AI、NXP、PlusAI、PSYONIC、QNX、通义千问(Qwen)、西门子(Siemens)和宇树科技(Unitree Robotics)等。
构建机器人能力分级体系
Arm首席架构师Richard Grisenthwaite在一份公开架构宣言中指出,当前机器人领域缺乏统一的方法来描述、比较和沟通系统能力,导致设计复杂、集成困难、规模化部署受阻。为此,Arm提出「机器人能力框架(Robotics Capability Framework)」,作为构建共享技术语义的协作起点——其设计逻辑参考了汽车领域广为人知的SAE自动驾驶分级标准。
该框架按操作复杂度递进,将机器人系统划分为若干能力层级:从基础的反应式系统,逐步延伸至具备环境感知、上下文理解、认知推理乃至自我优化能力的高阶系统。每一层级均绑定真实工业场景,明确对应的行为特征、输出指标及硬件约束条件,具体涵盖系统时延、算力部署位置(边缘/端侧/云边协同)、内存分配策略、功耗上限、确定性保障与功能安全要求等可量化参数。初始基线版本基于Anaxi Labs、ANYbotics、FMC³ Robotics、Fourier、GALBOT、Gravis Robotics、联想、麦肯锡及Robotec.ai等机构的行业反馈共同制定。
虚拟平台赋能前置开发
「Total Design for Physical AI」延续了Arm此前在云AI基础设施领域验证成功的协同开发模式,整合AI模型、虚拟平台、数字孪生、传感器模型、计算芯片及软件栈,显著提前开发与测试周期。自动驾驶与机器人共有的关键技术挑战——如多模态感知、AI实时推理、闭环控制、功能安全与能效优化——成为该框架落地的核心抓手。
Arm已在汽车领域完成初步验证:联合AWS、Google、HERE、RemotiveLabs与西门子,共同开发出基于Arm Zena CSS平台的集成式数字座舱参考方案。该方案使软件团队能在物理芯片流片前,即开展复杂车载代码的开发、测试与功能验证。
目前,Arm正向更广泛的工程社区开放技术贡献通道,持续扩展机器人能力框架,以适配不断演进的物理AI实际部署需求。相关进展将在阿姆斯特丹、伦敦及北美举办的Physical AI Expo上集中展示。
编者观点:该框架为中国机器人与智能装备企业提供了可对齐的国际能力标尺,尤其有助于规避因标准缺位导致的重复造轮与生态割裂风险。
本文为企业智脑(优秘智能)编译整理自公开资讯,信息与观点以原文为准,仅供参考。阅读原文(AI News) →