人形机器人突破短期内难改生活
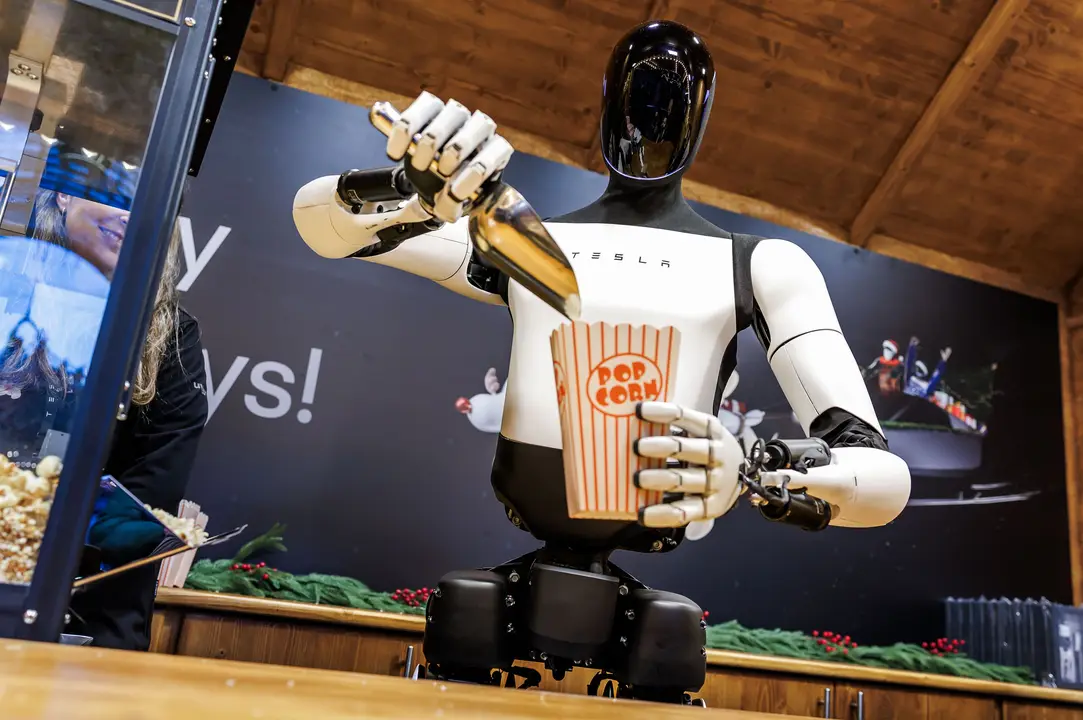
MIT科技评论联合Aventine基金会指出,尽管特斯拉Optimus、英伟达等高调宣称人形机器人将快速商用,但多数机器人专家质疑当前AI技术难以跨越物理世界复杂性鸿沟。Yann LeCun直言‘没有一家公司知道如何让这类机器人真正有用’。实验室正稳步推进物理智能研究,但通用人形机器人落地仍需根本性突破。
高调预言与现实落差
近期视频中频频亮相的白色人形机器人——黑头黑躯、能递爆米花、倒垃圾、按微波炉按钮,甚至跳舞——正是特斯拉Optimus。CEO埃隆·马斯克称其将是‘特斯拉史上最大产品,甚至可能是人类史上最大产品’,预计2027年底前面向公众销售,单价约2万美元,最终实现‘超人级灵巧度’,替代从搬运钢板到叠衣服的几乎所有人力劳动。类似乐观论调广泛存在:a16z联合创始人马克·安德森称机器人或成‘地球史上最大产业’;英伟达CEO黄仁勋断言人形机器人今年将达人类水平能力;摩根士丹利预测,到2050年类人机器人数量将逼近10亿台,催生超5万亿美元市场。
AI迁移的幻觉与物理世界的壁垒
这些宏大叙事很大程度上建立在一种假设之上:驱动ChatGPT、Claude等大模型的语言与视觉AI突破,同样能让人形机器人像模仿语言一样精准模仿人类运动。然而,大量一线机器人研究者对此持强烈怀疑态度。被誉为‘AI教父’之一的杨立昆(Yann LeCun)在一月达沃斯论坛期间直言:‘所有正在研发人形机器人的公司——一家都不例外——完全不知道如何让这些机器人聪明到真正可用。’他强调,基于文本和图像训练的智能,与驾驭物理世界无限变量所需的‘具身智能’存在本质断层。
形似不等于神似
专家还指出,将‘外观拟人’与‘能力通用’混为一谈是严重误导。俄勒冈州立大学机器人学教授、Agility Robotics联合创始人乔纳森·赫斯特解释:‘制造一个看起来像人的机器人非常容易;但要造出能在动态环境中像人一样移动、交互、适应物理约束的机器,难度呈数量级提升。’当前多数演示聚焦于结构化环境中的单点任务(如递水瓶),而真实家庭或工厂场景充满不可预测性——地面湿滑、物体堆叠不稳、光照突变、工具意外移位——这些恰是现有AI最薄弱的环节。
实验室里的务实演进
在喧嚣的商业宣传之下,美国各地机器人实验室正进行着缓慢却扎实的探索。十年前生成式AI的爆发源于一系列基础性突破;机器人领域研究者普遍相信,一场同等量级的革命同样可能到来——赋予机器真正的‘物理直觉’与运动流畅性。但关键问题是:驱动AI进步的同一套方法(如大规模语言建模、强化学习)是否足以攻克机器人难题?抑或需要全新的范式?
智能不靠外形,而靠任务泛化能力
以谷歌DeepMind的ALOHA 2平台为例:它并非人形,仅由双臂、夹爪与摄像头组成,外观简陋。但它却是测试前沿机器人AI系统Gemini Robotics的核心载体。在Gemini Robotics驱动下,ALOHA 2展现出显著的任务泛化能力——仅凭少量示例即可执行新任务,例如自主打包午餐盒。这印证了一种主流思路:通用性未必依赖人形结构,而取决于底层AI对物理交互的理解深度与迁移效率。真正的进展不在炫技视频里,而在如何让机器理解‘为什么这个动作在此刻会失败’,并实时重构策略。
编者观点:对中国企业而言,与其盲目跟进人形机器人整机军备竞赛,不如聚焦物理AI底层能力——如多模态具身感知、小样本技能迁移、安全鲁棒控制——这些才是穿越 hype 周期、构建长期技术护城河的关键。
本文为企业智脑(优秘智能)编译整理自公开资讯,信息与观点以原文为准,仅供参考。阅读原文(MIT科技评论) →