斯坦福与Caltech用GPT-6 Astra驱动人形机器人自主整理陌生厨房
结论前置 / TL;DR
斯坦福大学与加州理工学院研究人员将GPT-6 Astra大模型直接接入人形机器人,使其在未见过的厨房环境中独立完成整理任务。其HomeBody系统绕过传统专用控制层,让语言模型直接调用抓取、导航等模块化技能。
直连大模型:跳过中间控制层
斯坦福大学与加州理工学院的研究团队开发了HomeBody系统,首次将GPT-6 Astra大语言模型直接嵌入人形机器人控制流,不依赖额外训练的专用运动控制层。该架构允许模型基于自然语言指令,实时解析环境并直接调用底层模块化技能,如物体抓取、空间导航与动作执行。
零样本泛化能力验证
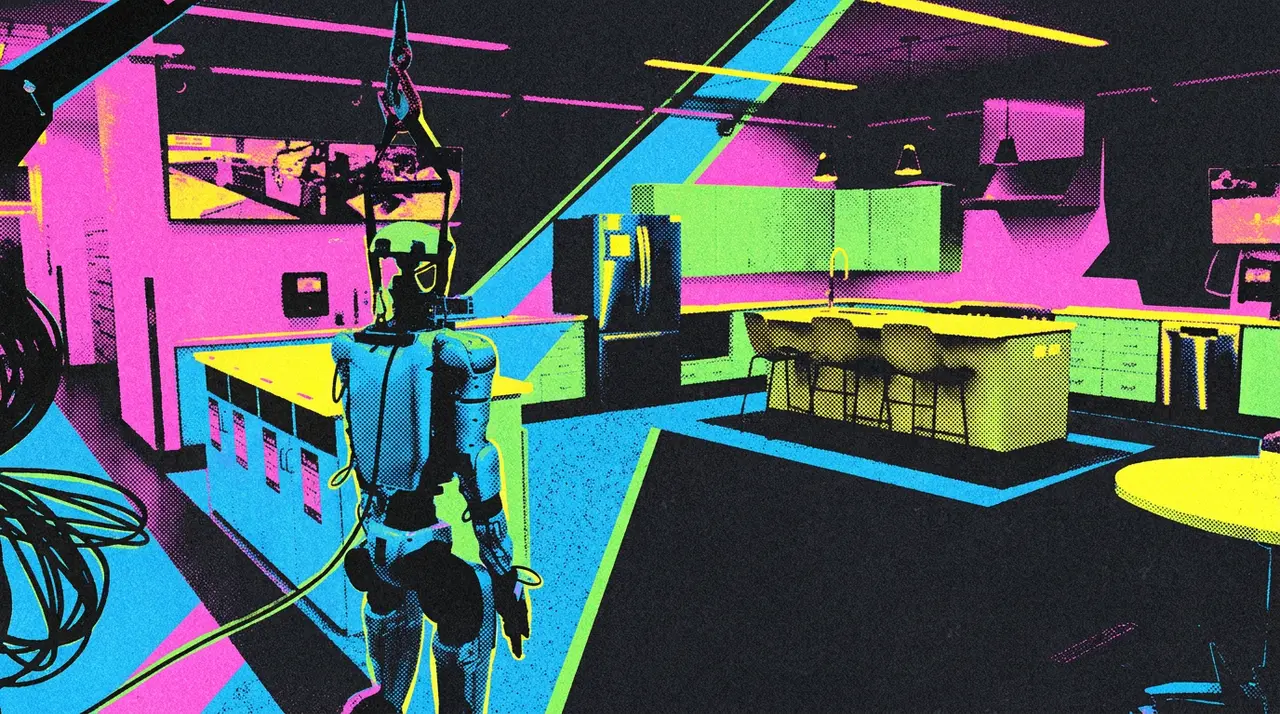
实验中,机器人被置于一个此前从未见过的厨房场景,未经过该环境的任何预训练或微调。在GPT-6 Astra驱动下,它成功识别餐具、清洁工具与杂物位置,自主规划路径、拾取散落物品并归位,完成端到端整理任务。
技术路径聚焦具身智能闭环
研究强调语言模型作为‘认知中枢’的角色,通过标准化接口与物理执行模块耦合,验证了大模型在开放家庭环境中的实时感知—决策—行动闭环潜力。
本文为企业智脑(优秘智能)编译整理自公开资讯,信息与观点以原文为准,仅供参考。阅读原文(The Decoder) →