Hugging Face发布Microduck:399美元开源双足机器人
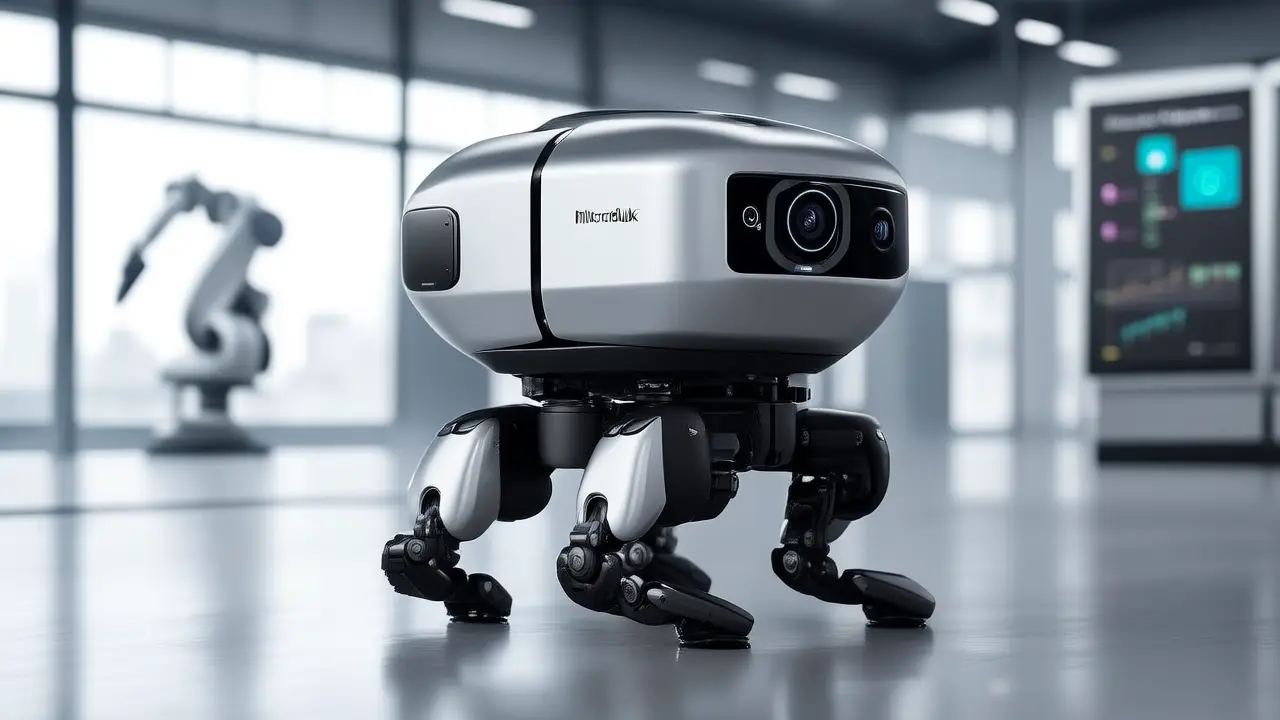
Hugging Face旗下波尔多机器人团队Pollen Robotics推出开源双足机器人Microduck,高25厘米、售价399美元。所有运动策略均通过强化学习在物理仿真中训练,并完整公开训练环境、奖励函数、域随机化参数及仿真到现实迁移方案。硬件集成15个电机、LiDAR、双IMU等传感器,运行基于Rust的50Hz控制环。
开箱即训的开源双足机器人
与多数机器人产品依赖演示视频不同,Hugging Face旗下波尔多机器人团队Pollen Robotics此次直接交付完整的强化学习训练闭环。本周起开放Microduck预购——这是一款25厘米高的开源双足机器人,其全部动作(行走、坐立、踢球、轮滑、跌倒后自主起身)均由神经策略驱动,该策略在物理仿真器中训练完成,再导出至实体硬件。售价仅399美元。
所有训练基础设施完全开源:包括仿真环境、奖励函数设计、域随机化配置,以及关键的仿真到现实(sim-to-real)迁移方法,均已发布于GitHub。Microduck是继已出货超1万台的Reachy Mini之后的新一代产品,但设计理念截然相反:Reachy Mini定位桌面交互,而Microduck专为脱离桌面、主动跌倒并自主恢复而生。
硬件配置:紧凑机身承载完整感知与执行能力
Microduck整机尺寸为25 cm(高)×14 cm(宽),重量低于800克。搭载15个伺服电机,分布于双腿、颈部与头部;另设可动喙部,用于从地面抓取物体。主控采用Rockchip RK3566芯片,集成AI加速单元,配备1 GB RAM与32 GB存储。
传感器配置远超同价位水平:前置摄像头(带专用状态指示灯)、双IMU(分别置于躯干与头部)、紧凑型LiDAR(8×8飞行时间矩阵)、麦克风与扬声器、双NFC天线,以及Wi-Fi/Bluetooth连接模块。电源为可拆卸NP-F550电池(2600 mAh),续航约1小时。
开箱即用7种预训练动作,可通过附赠游戏手柄直接操控:行走、坐立、踢球、抓取、轮滑及跌倒后自恢复。机器人不预置语音合成能力;首次启动时自动生成唯一音频身份,并永久绑定该设备。
训练与部署:从仿真到现实的精细建模
策略训练基于开源库`microduck_rl`,底层采用mjlab(MuJoCo Warp)框架,算法为PPO。据Pollen披露,在CUDA GPU上运行4096个并行环境,约需1–2小时即可获得可用步态;无本地GPU时,可添加`--hf-jobs`参数直接调用Hugging Face Jobs云端资源执行相同训练任务。
仿真到现实迁移的核心在于执行器建模:每个舵机均采用Dynamixel XL330的BAM M6模型,精确模拟电压控制律、反电动势及库仑/斯特里贝克/负载相关摩擦特性,而非理想化的PD控制器。每环境随机化参数涵盖电池电压、负载压降、指令延迟与摩擦系数幅值;更关键的是,针对全部14个伺服关节,额外引入±1°齿轮间隙(合计2°)的随机变体建模——因真实编码器位于间隙输出侧,观测数据天然包含该物理延迟效应。
训练完成的策略以ONNX格式导出,且观测归一化层已固化于计算图中。团队明确警告:切勿手动转换检查点,否则将破坏该关键对齐。
在设备端,Rust编写的运行时系统支撑50 Hz实时控制环与电机总线通信。所有策略共享统一的61维观测输入:含48维本体感知信号,外加3维旋转指令、4维头部姿态指令与6维躯干姿态指令。这一标准化接口使行走、恢复、特技等策略可在运行中热切换;未使用指令维度则以零填充,而非丢弃。
目前已公开13项任务环境注册表,涵盖速度跟踪、起身、坐立、地面拾取、70 mm/15 g小球盲踢、侧滚翻,以及5类轮滑场景。
关键信息速览
- 售价399美元,纯软件开源(Apache-2.0协议),机械与电子设计文件未开源;
- 预购于2026年8月27日开启,目标圣诞节前交付;
- 硬件含15电机、摄像头、LiDAR、双IMU、NFC、Wi-Fi/Bluetooth、RK3566,续航约1小时;
- 策略训练基于mjlab/MuJoCo Warp + PPO,4096并行环境下耗时约1–2小时;
- sim-to-real关键依赖BAM执行器模型,叠加电压、延迟、摩擦及±1°齿轮间隙随机化。
编者观点:Microduck将强化学习训练栈与低成本硬件深度耦合,为中国教育科研机构及初创团队提供了极低门槛的具身智能实验平台——其价值不在成品性能,而在可复现、可迭代、可解构的全链路开源范式。
本文为企业智脑(优秘智能)编译整理自公开资讯,信息与观点以原文为准,仅供参考。阅读原文(MarkTechPost) →